- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
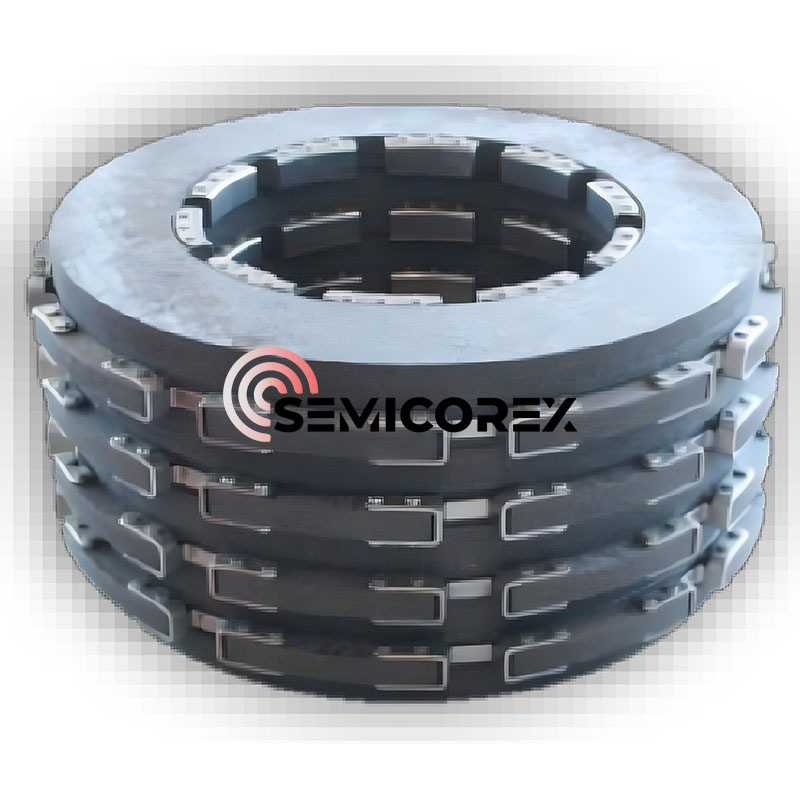
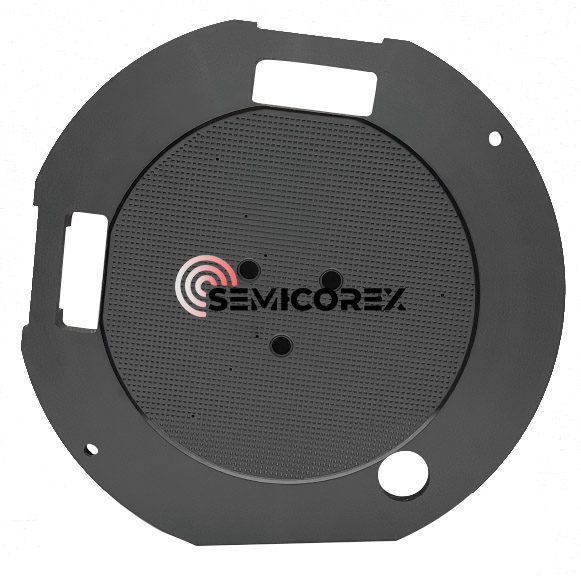


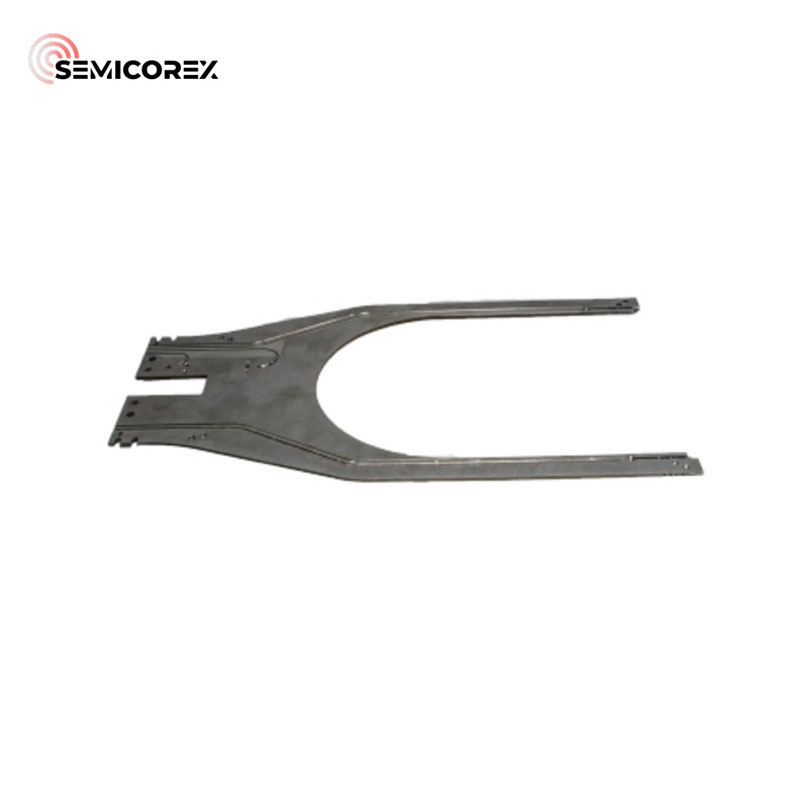
실리콘 카바이드 로봇 팔
SiC 엔드 이펙터 또는 SiC 웨이퍼 핸들링 포크라고도 불리는 Semicorex 탄화규소 로봇 암은 고급 반도체 제조에 널리 적용되는 고성능 웨이퍼 핸들링 도구입니다. 이는 까다로운 클린룸 자동화 환경에서 정밀한 웨이퍼 핸들링, 이송 및 위치 지정을 위해 특별히 설계된 이상적인 세라믹 솔루션입니다.
문의 보내기
제품 설명
첨단 반도체 제조, 정밀 광전자 공정 및 초청정 자동화 생산 과정에서 로봇 팔은 고온 작업 조건에서 고속, 고주파 왕복 순환 운동으로 지속적으로 작동합니다. 이러한 조건에서 장기간 작동하면 기존 금속로봇 팔누적 변형, 열 드리프트 또는 금속 오염 물질의 이동으로 인해 위치 결정 반복성이 저하되고 작동이 불안정하며 생산 수율이 낮아지는 경향이 있습니다. 뛰어난 재료 특성과 정교한 처리 기술을 기반으로 하는 Semicorex 탄화 규소 로봇 팔은 작동 안정성, 높은 수준의 정밀도, 견고한 신뢰성 및 초고청결성을 특징으로 합니다. 이러한 문제점을 해결하고 일관된 웨이퍼 처리 정밀 클램핑 및 자동화된 조립을 위한 이상적인 솔루션 역할을 할 수 있습니다.

Semicorex 실리콘 카바이드 로봇 팔을 선택하는 이유는 무엇입니까?
1. 우수한 재료 특성
세미코렉스는 프리미엄을 사용합니다.SiC탄화규소 로봇 팔을 제조하는 원자재는 다음과 같은 주요 특성을 제공합니다.
A. 재료 순도가 높고 금속 불순물 오염도가 매우 낮습니다.
B. 미립자 배출이 없는 조밀한 내마모성 본체.
C. 탁월한 고온 저항
D. 신뢰할 수 있는 열 안정성
E. 견고한 화학적 안정성
F. 극도의 비강성.
G. 전기 절연성이 우수합니다.
2. 고정밀 가공 제어
세미코렉스실리콘 카바이드 로봇 팔고급 제조의 엄격한 정확도 요구 사항을 충족하기 위해 일련의 정밀 처리를 거칩니다.
A. 구조적 강도를 유지하면서 전체 중량을 낮추기 위해 최적화된 구조 설계.
B. 자동화 시스템과 완벽하게 결합되도록 정밀하게 가공된 조인트와 장착 구멍.
C. 미세한 표면처리로 로봇팔의 거칠기를 낮춰 작업 중 웨이퍼 손상을 방지합니다.
D. 유연한 맞춤 서비스, 실리콘 카바이드 로봇 팔은 고객의 도면을 기반으로 맞춤화될 수 있습니다.
Semicorex 실리콘 카바이드 로봇 팔의 응용
우수한 재료 특성, 고정밀 가공 정확도 및 장기 사용 수명을 갖춘 Semicorex 탄화 규소 로봇 팔은 웨이퍼 처리 로봇 시스템, 웨이퍼 이송 및 정렬 장비, 정밀 테스트 및 자동 조립 장비와 같은 반도체 산업 및 광전지 산업의 자동 웨이퍼 처리에 널리 적용됩니다. 또한 Semicorex 탄화규소 로봇 팔은 전자 제조 분야의 칩 패키징 및 전자 부품 공정과 광학 분야의 렌즈 클램핑 및 이송에 매우 적합합니다.
핫 태그: 실리콘 카바이드 로봇 팔, 중국, 제조업체, 공급업체, 공장, 맞춤형, 대량, 고급, 내구성
관련 카테고리
문의 보내기
문의사항은 아래 양식으로 부담없이 보내주세요. 24시간 이내에 회신해 드리겠습니다.